Carte principale
Elle accueille le WT32-ETH01, pilote le contacteur, génère le PWM et lit les signaux CP+ / CP- ainsi que la résistance du câble via PP.
Projet de fin de BUT GEII
Mon projet de fin de BUT : conception et réalisation d'un prototype de borne de recharge, de l'électronique de puissance et du signal Control Pilot jusqu'aux firmwares embarqués et à la supervision Home Assistant.
Du prototype au système intégré
Ce projet rassemble la conception électronique, le routage des cartes, le développement embarqué et la supervision. La borne identifie l'utilisateur par badge RFID, échange avec le véhicule via le signal Control Pilot, mesure l'énergie consommée et remonte son état en temps réel.
J'ai développé l'architecture, les trois PCB sous KiCad, les firmwares du WT32-ETH01 et de l'ATmega328P, ainsi que la configuration MQTT de Home Assistant.
Le système sépare la logique de charge et la connexion réseau des périphériques. Cette répartition simplifie les échanges et garde les entrées de sécurité indépendantes de la supervision.
0x42, dont l'état des capteurs, le badge lu et les mesures électriques.
J'ai conçu et routé trois cartes sous KiCad, chacune dédiée à une fonction précise :
Elle accueille le WT32-ETH01, pilote le contacteur, génère le PWM et lit les signaux CP+ / CP- ainsi que la résistance du câble via PP.
Elle réunit l'ATmega328P, les optocoupleurs et les interfaces des modules RFID, Modbus et LED afin d'isoler les périphériques du microcontrôleur principal.
Elle adapte le PWM logique 3,3 V en signal ±12 V, puis conditionne les retours analogiques pour les rendre lisibles par l'ADC de l'ESP32.
Le firmware applique le principe du Control Pilot décrit par l'IEC 61851-1. Il interprète continuellement les tensions de retour et n'autorise la fermeture du contacteur que si les conditions attendues sont réunies.
Diagnostic embarqué
Les optocoupleurs surveillent les phases en amont et en aval du contacteur. Le programme peut signaler un contacteur resté fermé, une perte de communication I²C ou Modbus, une absence de réseau, un défaut RFID ou un dépassement de courant.
Les deux microcontrôleurs exécutent des firmwares dédiés. Le programme du WT32-ETH01 assure la machine à états, la gestion du PWM, des capteurs, du contacteur, de l'affichage LCD et du réseau Ethernet. L'ATmega328P traite les périphériques et transmet leurs données à l'ESP32.
Une interface web locale fournit les informations de diagnostic et permet la mise à jour du firmware. La télémétrie est publiée sous forme de JSON sur home/evse/telemetry.
La configuration YAML Home Assistant transforme cette télémétrie MQTT en capteurs utilisables dans le tableau de bord :
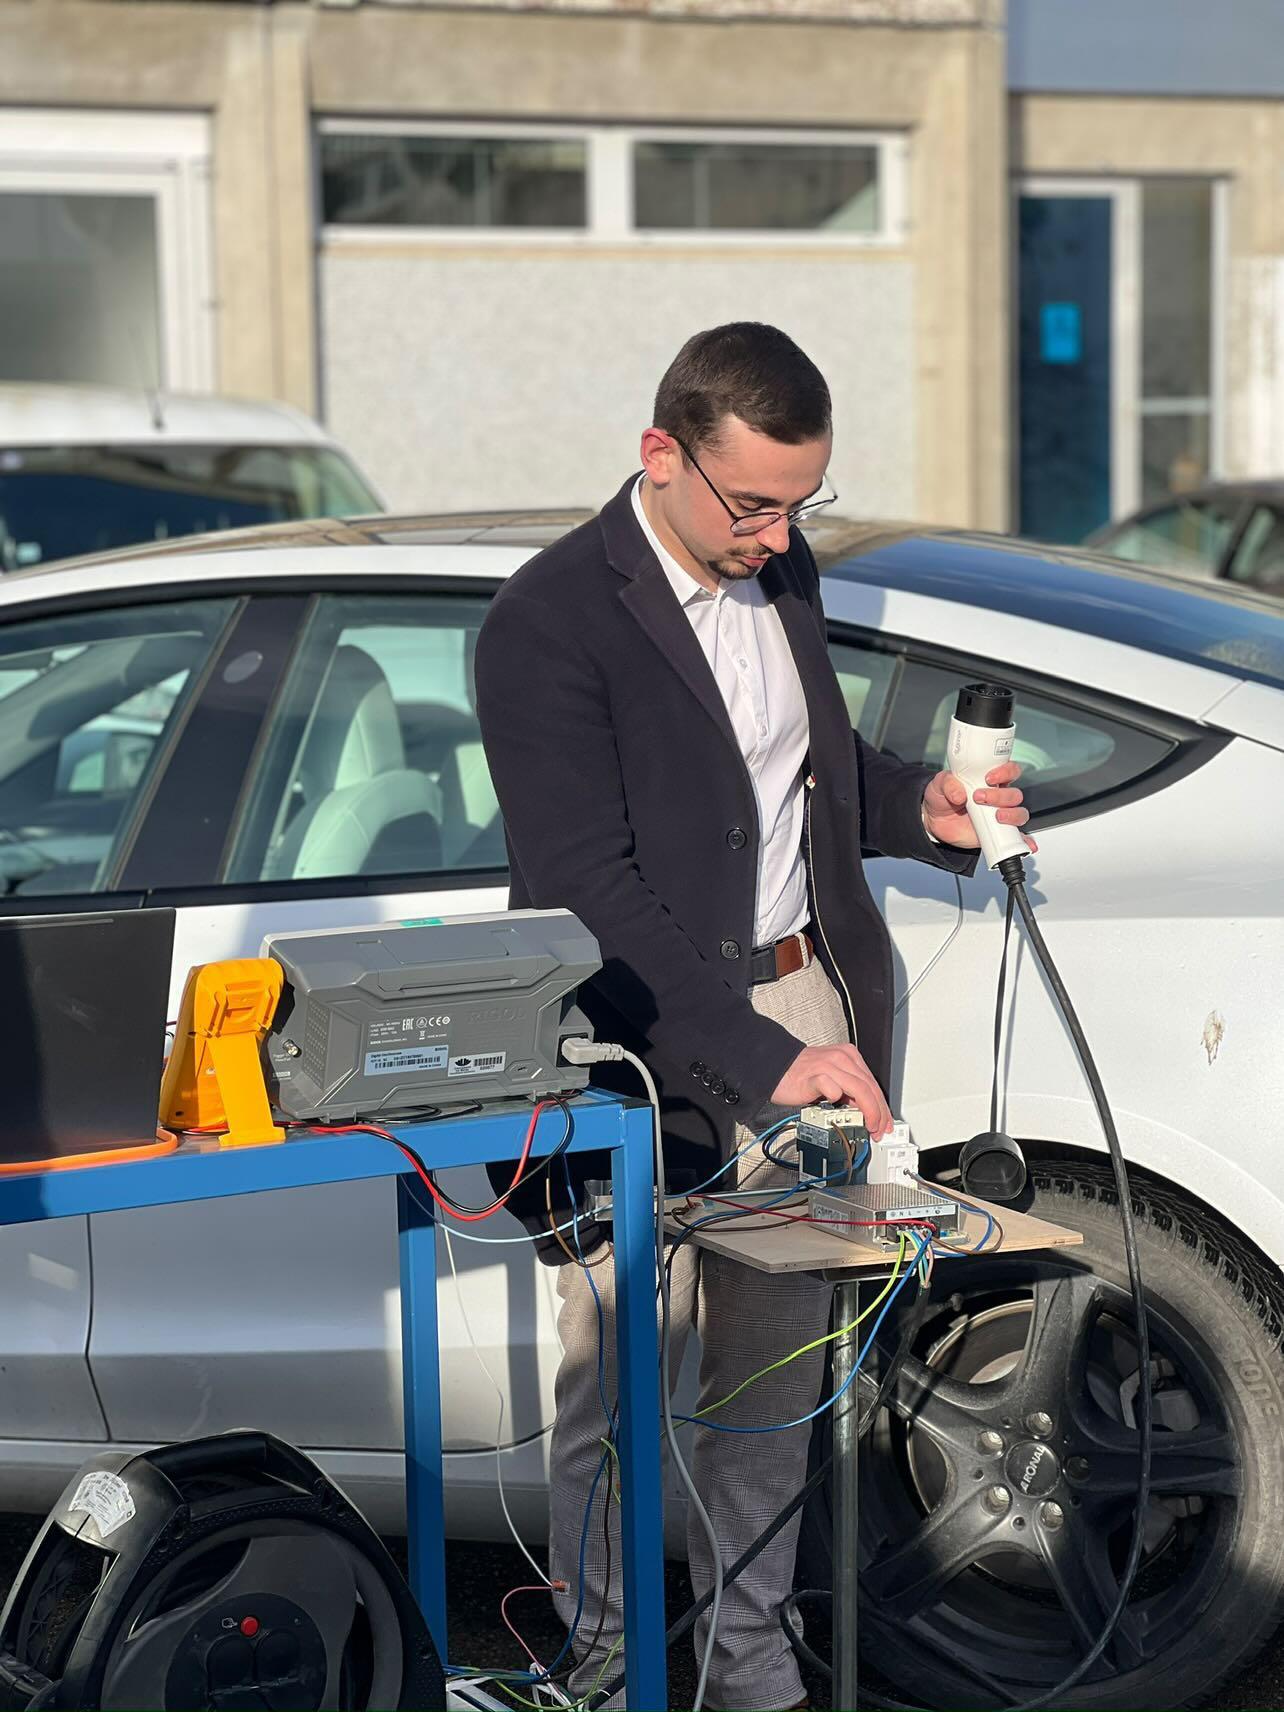
Après la mise au point du prototype, j'ai testé la borne sur les voitures de deux professeurs de l'IUT. Les essais ont confirmé le bon déroulement de la séquence de charge : détection du véhicule, autorisation par badge, basculement des états Control Pilot, fermeture du contacteur et recharge effective.
La borne a fonctionné parfaitement lors de ces tests en conditions réelles, validant ainsi l'ensemble de la conception matérielle et logicielle.